不确定性和可微分成像
December 25, 2024 |
Ni Chen
December 25, 2024 | Ni Chen
激光过敏
计算机本科毕业后,我转到光学工程读研究生,可身体好像不太适应这个新环境。每次进实验室,我都会恶心、头痛、头晕。这样过了好几个月也找不到原因,最后我得出一个结论:我一定是对激光过敏。
现在回头看,真相很简单,我只是缺少基础的光学知识。导师看出我的困难,就多给我分配计算方面的工作,尽量少让我做实验。但在光学工程里,实验是绕不开的。虽然又怕又难受,我还是只能硬着头皮去做。
难题一个接一个。首尔国立大学的安全规定不允许一个人做实验,可实验室离办公室很远,我又是组里唯一的女生,每次做实验通常都要提前约好三个人。在很多难熬的时刻里,有一个周末我记得特别清楚。我偷偷溜进实验室(我不是教大家违反学校的规定),本来想做一组简单的测量,结果把规格不对的螺丝拧进了光学平台,偏偏卡在光路的关键位置。公制和英制的螺丝混在了一起,我想尽办法也拧不出来。被实验室的黑窗帘围着,积压了很久的情绪一下子爆发,我一个人在只亮着一束红色激光的黑屋子里大哭,一组数据也没采到。
这只是那些年许多挣扎中的一次。当时我还没意识到,我选的计算成像方向(那时这个名字还没有被学界广泛使用),既需要扎实的计算背景,也需要很强的实验能力,而这两样我都没有。在漆黑的实验室里哭的时候,我觉得自己最怕的事好像成真了:也许我从一开始就选错了路。
漫长的徘徊
我的挣扎不只在光学实验台上。很多年里,我像是夹在两个圈子中间,哪边都融不进去。在光学研究者眼里,我是连基本光路都调不好的”计算机外行”;在计算领域的同行看来,我又是个太纠结物理细节的”保守派”。
为逆成像找合适的算法,又是一段很长的路。传统优化方法常常脱离光传播的物理过程,机器学习模型更是把成像当成单纯的数据问题。我花了大量时间复现算法,它们在仿真里效果很好,可一用到真实的实验数据就完全不行了。
这些失败教会我最重要的一课:计算模型和物理现实之间的差距,说到底是一个哲学问题。我们总想用整齐的代码和确定的公式,去描述一个充满不确定性的物理世界,但现实从来不会乖乖待在人定义的”盒子”里。实验里那些意料之外的偏差一直在提醒我们:科学是为了理解世界,而不是征服世界。
理解的种子
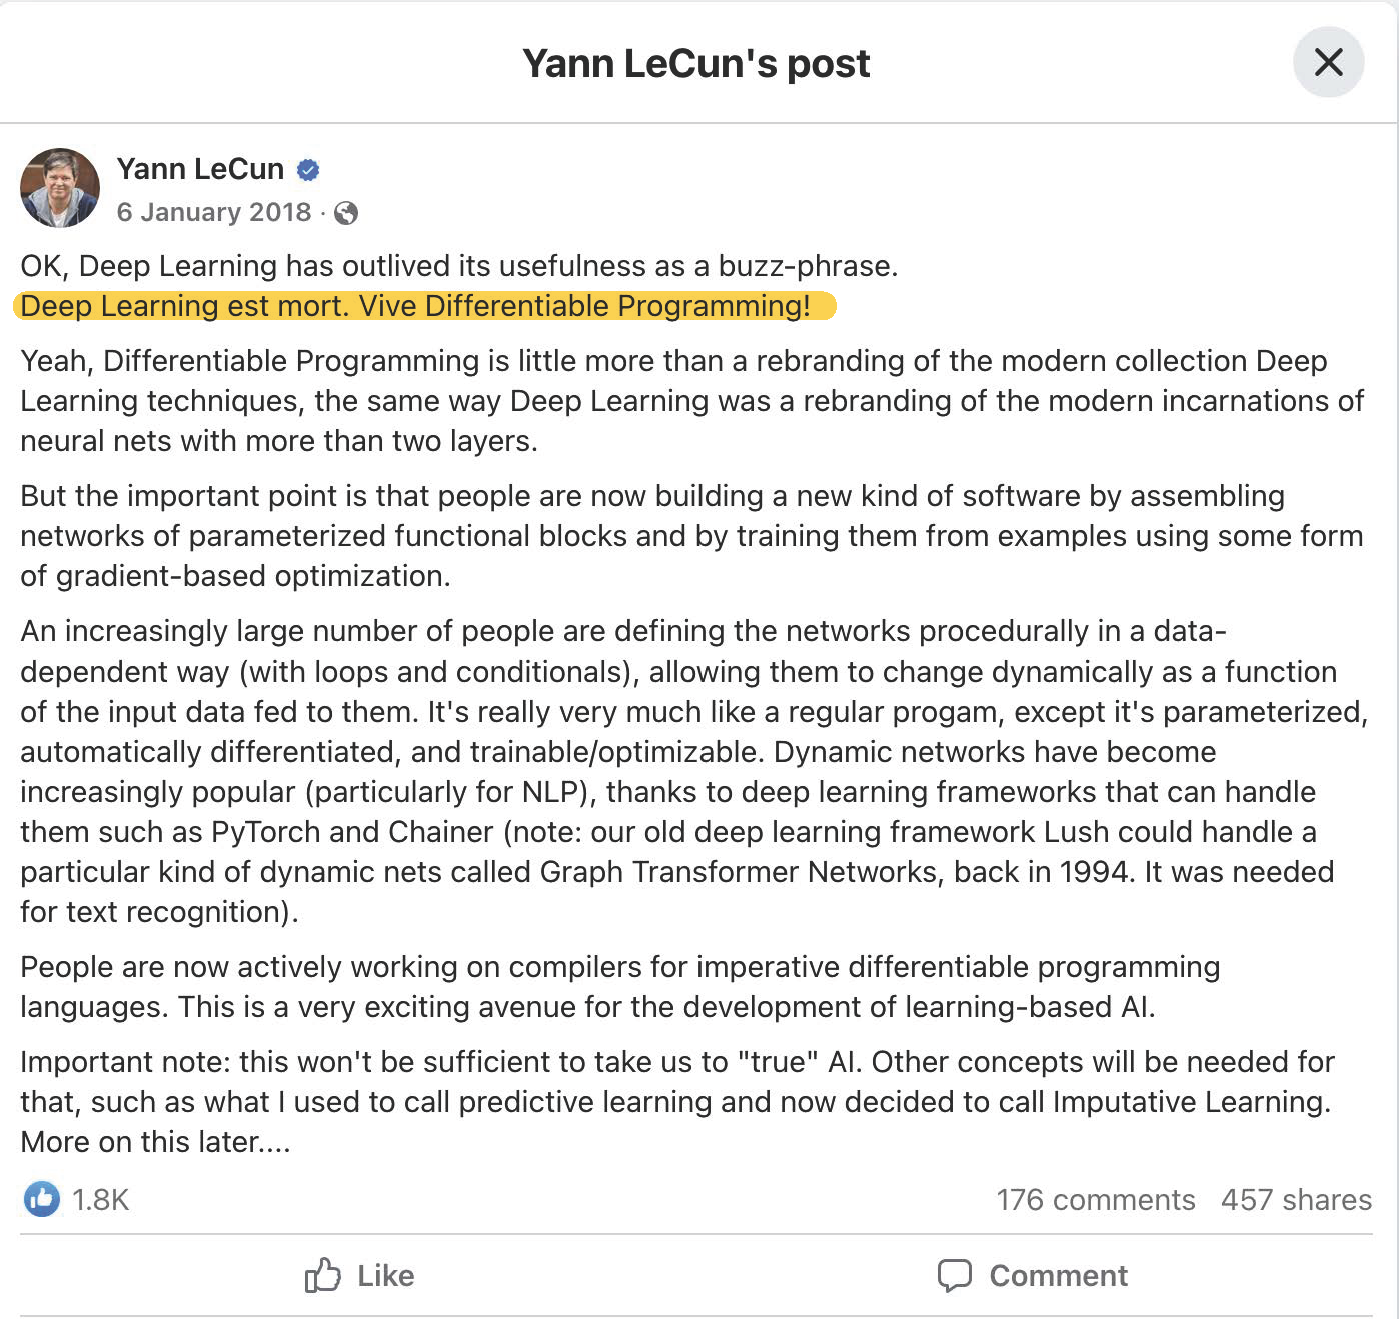
转变是一点一点开始的。我刚开始研究可微分全息1时,对”不确定性”还没有很深的理解。那时我只把它看成一个巧妙的方法,用可微分编程来做全息重建。2018 年 Yann LeCun 说过一句话,”深度学习已死,可微分编程万岁”,这句话给了我很大的启发。他把可微分编程看作一个统一的框架,这和我想把计算和物理连起来的想法很契合。我曾想在我们 2022/2023 年的 perspective2 论文里引用这句话,但因为我的草稿太乱,在 Lam 老师的建议下,终稿没有保留。
 |
|---|
| Yann LeCun 在 2018 年的帖子:深度学习已死, 可微分编程万岁!3 |
可微分编程的想法,慢慢长成了”可微分成像”的雏形。既然误差反馈能在神经网络里传播,那也可以把这个思路扩展到整个成像系统,让梯度穿过光学元件、光的传播,以及成像和求解的整个链条。正是这些想法,推动我开始了可微分全息方面的早期工作,虽然那时我还没完全看清这个方向背后更深的意义。
2020 到 2022 年间,随着我在全息系统可微分化上做得越来越深入,”不确定性”的作用才慢慢清楚起来。每次尝试搭建可微分系统,我都要面对那些曾经长期困扰我做实验的不确定性。但这时我不再把它们看成研究的障碍,而是开始把它们看作物理现实本来的样子。
不确定性的本质
真正改变我看法的想法其实很简单:不确定性不是宇宙里的杂质,而是宇宙的本质。从量子力学到宇宙学,不确定性随处可见。它不是测量误差或模型缺陷造成的,而是现实世界运行的基本规律。
这让我重新思考计算成像的做法。传统方法把不确定性当成要消灭的”噪声”,想通过硬件校准、数据清洗或数字处理,得到尽可能精确的测量结果。但如果我们一心想消除不确定性,是不是就在和宇宙的本质对着干?也许更好的做法,是设计能主动接受不确定性、甚至能利用它的成像系统。
《Advanced Physics Research》的编辑邀请我写稿时,我觉得这是一个把这些想法讲给同行听的机会。以前让我头疼的失败数据和不收敛的算法,这时反而成了新方法的起点。换句话说,不确定性可以被利用,而不只是要克服的障碍。
代码不等于计算成像
随着理解加深,我注意到领域里有一种值得警惕的倾向,不少研究者把计算成像简单地等同于代码。这个看似简单的等式
\[\text{代码} \equiv \text{计算成像} ???\]背后的问题,远不只是学术上的争论。
这种过度简化,会让人对研究工作做出不公平的评价。我见过优秀的研究者,因为代码在别人的光学装置上不能用而受到质疑,甚至被指责”代码藏错”或”能力不够”。批评的人忽略了一个事实:计算成像的代码是为某个特定的物理系统写的,可以看作那个系统的数字孪生。代码依赖一些物理假设,比如点扩散函数的空间分布、传感器的噪声模型。当光学元件有一点偏移(比如反射镜没对准),或者硬件变了(比如换了一台噪声不同的相机),这些假设就不成立了。这时代码”失灵”,其实是物理现实在合理地提醒我们,模型和系统对不上了。可是在”计算成像 = 代码”的眼光下,研究者却成了”替罪羊”,他们的声誉和工作价值被轻易否定。
这种误解的根源,是把计算成像中的物理和计算硬生生分开了。传统光学显微镜换样品时要重新调焦,本质上是靠人来重新建立光学系统和样品之间的匹配。而代码是固定的数学映射,它怎么能自动适应真实环境中光场、器件响应和噪声特性的变化?答案很明显,单靠代码做不到。做计算成像,只懂算法是不够的,还得懂光学系统和传感器,知道不确定性会怎样在”光、机、电、算”整个链条里传下去。
有意思的是,这种复杂性反而成了知识产权的天然保护。普通软件可以在不同平台上随便复制,计算成像方法的价值却离不开物理系统和算法的配合。如果不了解它对应的光学设计和校准流程,即使拿到代码,也像拿到一把没有弦的琴,弹不出声音。从这个意义上说,物理系统很难被替代,这给原创者带来了别人很难跨过的技术门槛。
做研究这些年,元件偏一点,数据就不对,算法也跟着不收敛。这些经历让我慢慢明白:不确定性不是需要 Debug 的程序错误,而是设计算法时就应该考虑进去的现实因素。当我们不再把物理系统的不完美当成”要消除的噪声”,而是当成计算模型本身的一部分时,也许才算真正走进了计算成像的大门。
从全息到成像
随着可微分全息研究的深入,它更广的意义也慢慢显现出来,我的研究方向越来越清楚:可微分编程不只是优化神经网络的工具,它正在成为一种能同时描述物理过程和计算过程的共同语言。这个想法让我有了可微分成像这个更大的设想,在光的传播方程和算法的梯度下降之间,架起一座交换信息的桥。
从 2020 年起,这段跨学科的探索已经带我走过三个国家、四个地区,我也有幸和许多优秀的学者深入交流。不同文化和学科背景的人看问题的角度不同,这让我能从多个角度重新看”可微分成像”这个题目,对这个领域的理解也不断加深。
 |
|---|
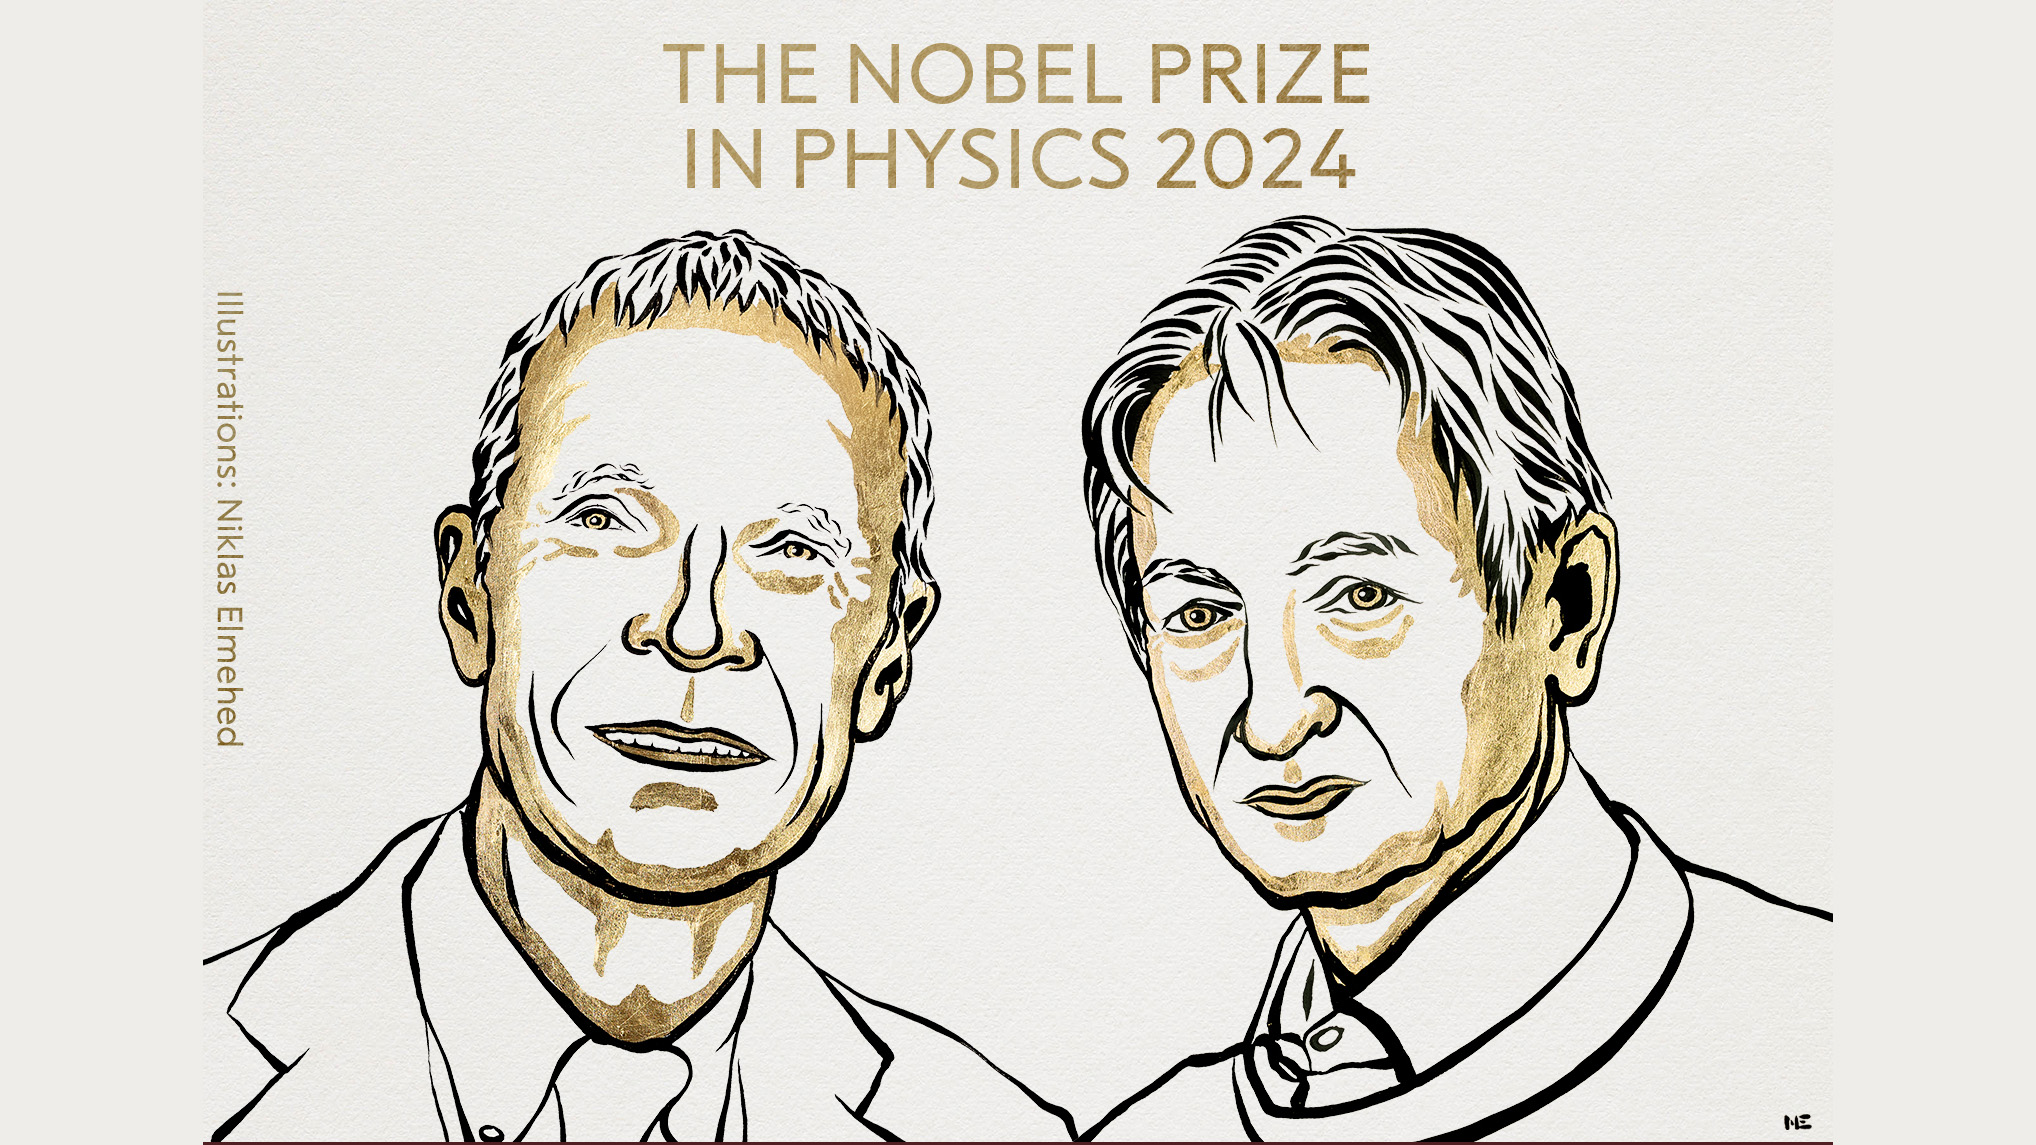
| 2024 Nobel Prize in Physics |
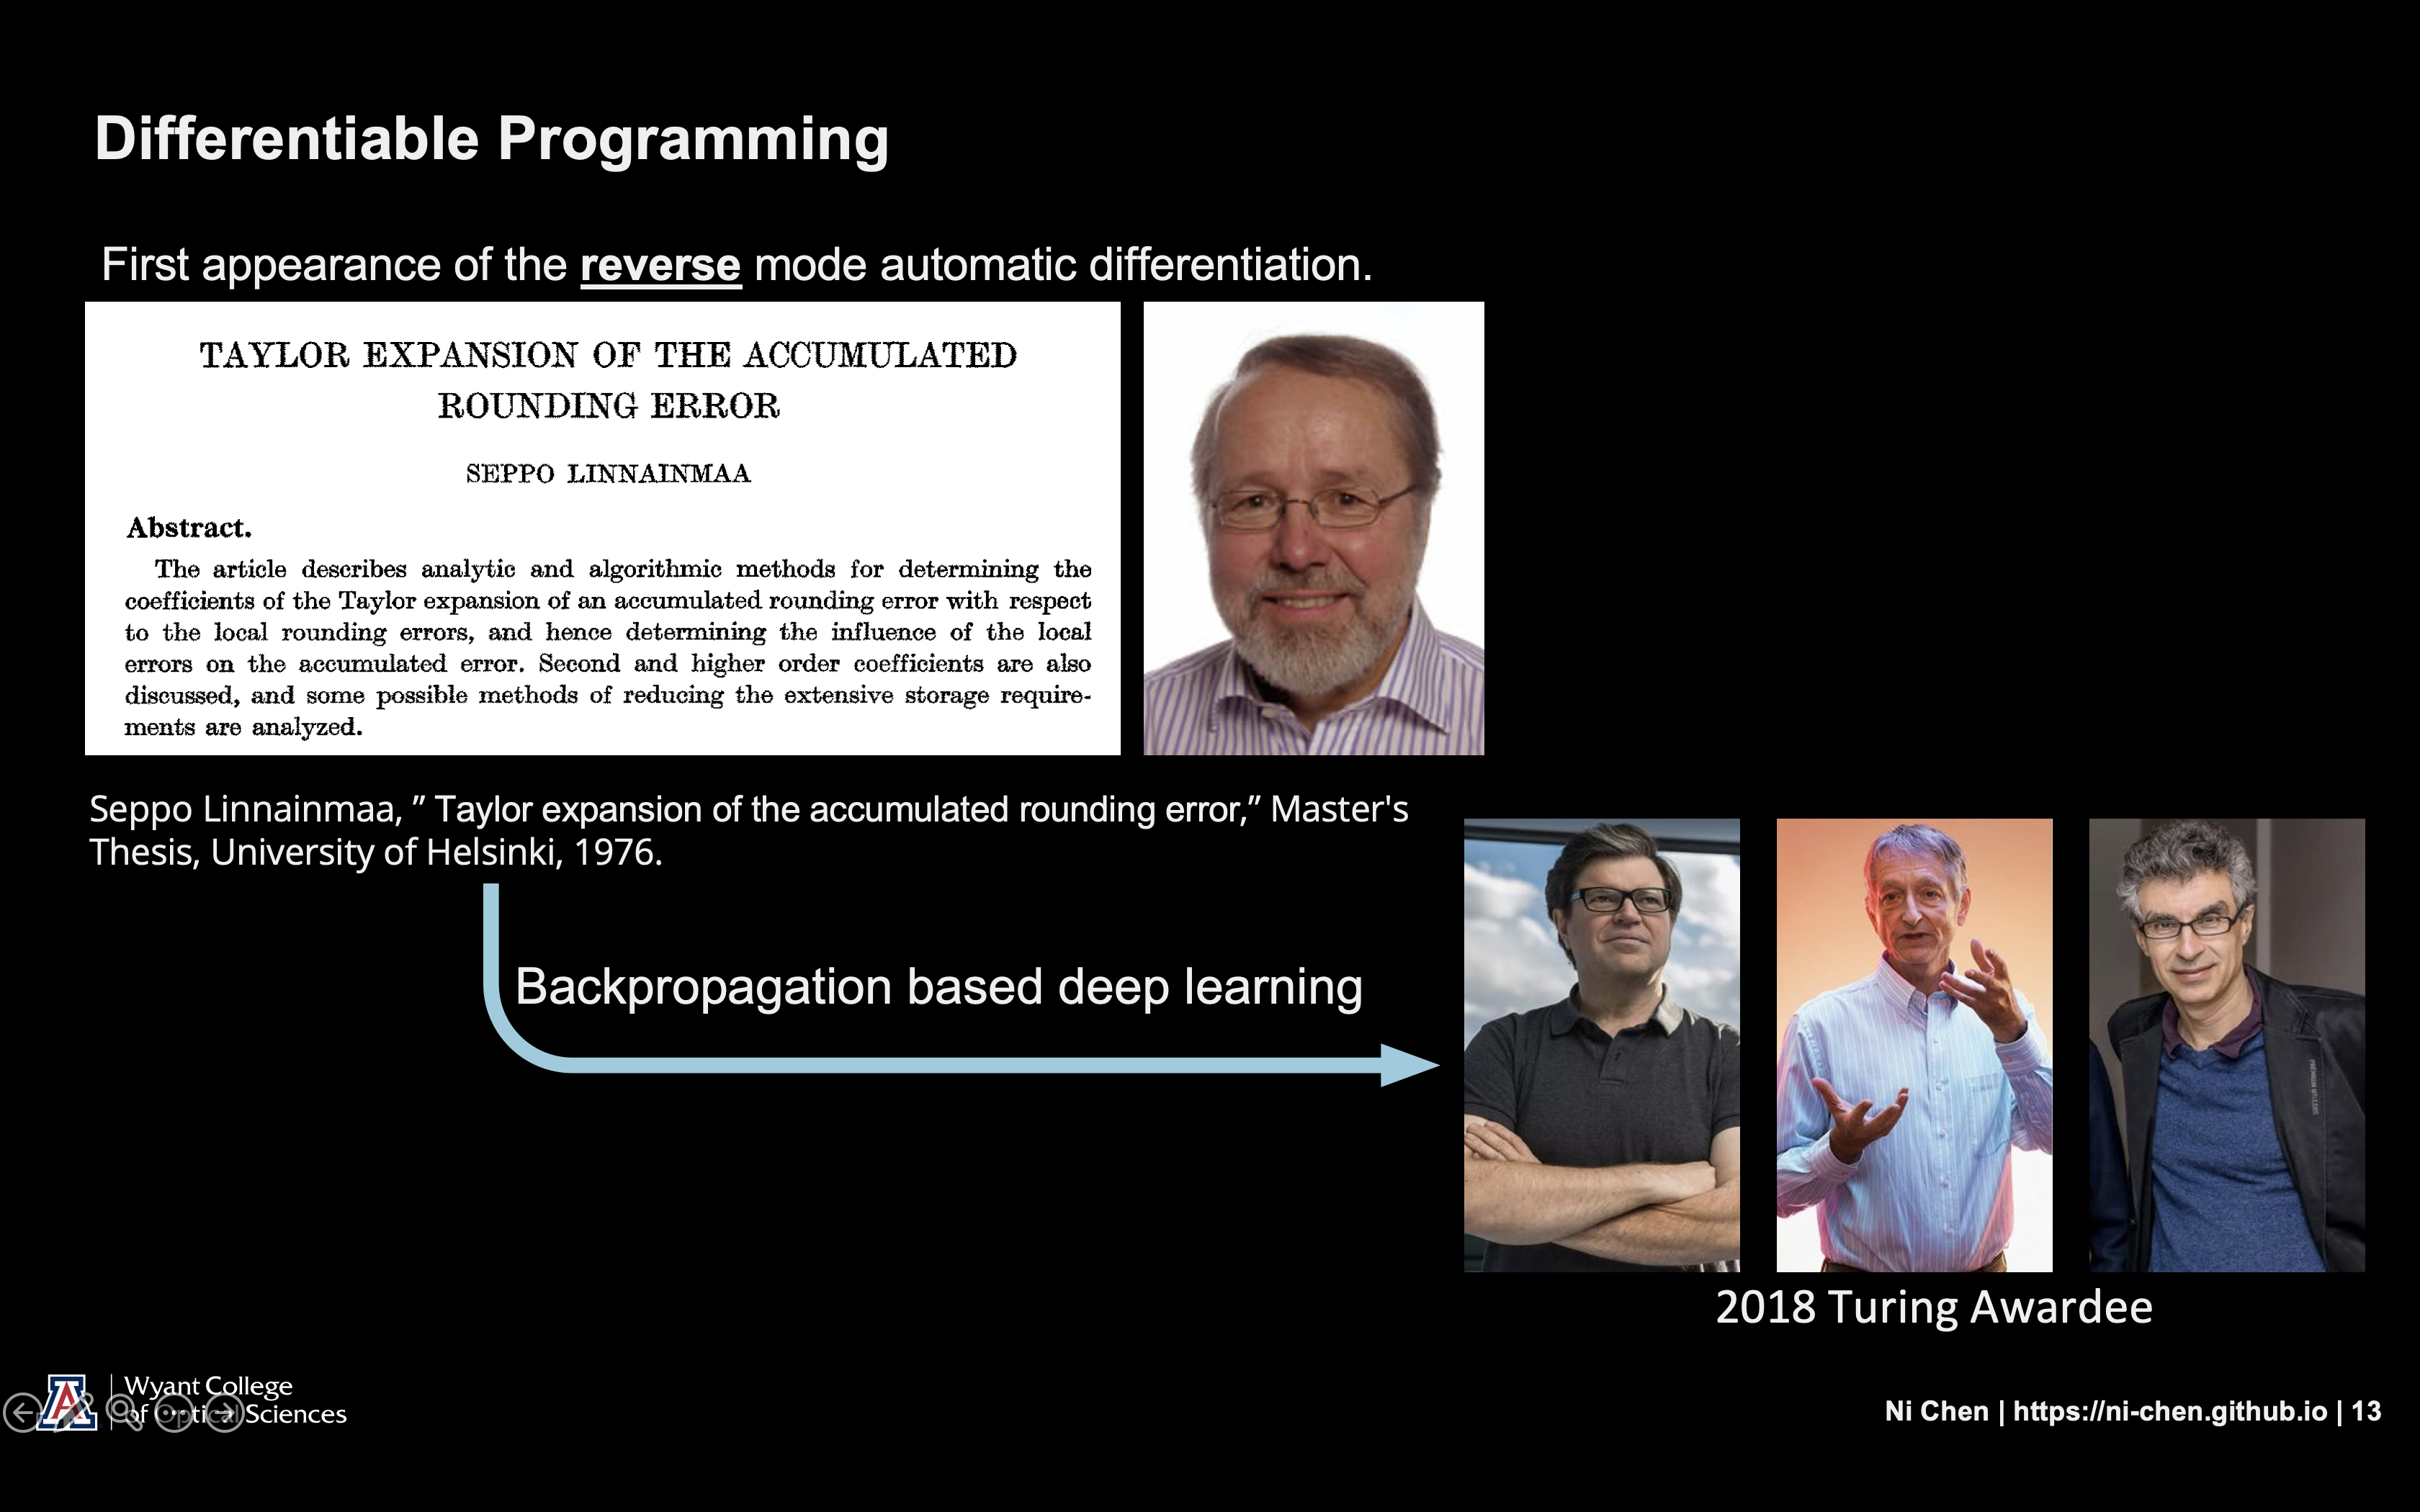
2024 年诺贝尔物理学奖颁给 Geoffrey Hinton 的那一刻,对我来说很有象征意义。看到 Hinton 的照片时,我先是觉得有点眼熟,然后一下子想起来,他正是我在报告里经常引用的学者!他的工作是可微分编程从计算机科学走向物理世界的一个好例子。在早期的幻灯片里,我用 Hinton 和另外两位图灵奖得主的照片来说明”深度学习是可微分编程的特例”。现在回头看,这张图好像提前说中了什么。诺贝尔物理学奖这个科学界的最高荣誉颁给他,说明大家越来越认可计算和物理可以放进一个统一的框架。我觉得这也说明,人类正在借助新的计算方法,更深入地理解自然规律。
 |
|---|
| 我在 2023 年 4 月 iCANX 青年论坛演讲中的一张幻灯片4 |
可微分成像正是这个思路自然发展的结果。它不只是”用梯度优化系统参数”,而是要把光在物理空间里的传播,和数据在计算空间里的处理,双向连接起来。当麦克斯韦方程组的微分形式和自动微分的梯度可以用同一种数学语言来写时,我们也许会找到一种新的做科学的方式,重新改写”观察、建模、预测”这一套方法。
闭环
可微分成像不是又一种普通的优化技术。它在物理现实和计算模型之间形成闭环,让系统能从测量数据和其中的不确定性中学习。这样的系统不再把噪声和变化当成要打败的敌人,而是当成需要处理和理解的信息567。
成像也就从单向的拍摄,变成了系统和环境之间的双向交流。可微分成像系统可以用计算结果反过来优化光学元件和算法,还能估计自己的不确定性,知道哪些细节是分辨不出来的。
需要强调的是,可微分成像研究还在早期阶段。我们正站在一段可能改变整个领域的旅程的起点,它的潜力还有待探索。但即使在早期,可微分成像已经为计算成像多年来的一些基本问题提供了解决思路,比如光学和计算各做各的、系统不能适应条件变化、不确定性难以量化等。
这个框架最好的地方,在于它和现实的规律是一致的。承认不确定性是根本的,我们就不用再和宇宙对抗,可以开始和它合作。不管是显微镜、相机还是医学成像系统,核心原则都一样:拥抱不确定性,让一切可微分,让系统自己学习。
展望未来,我们最近的研究开始探索把这种方法和数字孪生等概念结合起来,目标是做出真正自主的成像系统8。这些系统不只是拍图像,还能知道自己哪里做不到,并根据具体情况调整自己。虽然我们才刚刚开始,但早期结果已经显示,未来的成像系统可以像使用它们的研究人员一样,有很强的适应能力和智能。
反思
写到这里,我不禁想起那些受挫的时刻,不只是螺丝卡住、毫无办法的那个周末,还有那些年在两个领域之间徘徊的迷茫。每一次失败,都让我对宇宙中的不确定性多了一点理解。
我说的”激光过敏”确实存在,只是和我当初想的不一样。那其实是对成像系统中僵硬的确定性思维的抵触,这种思维常常故意忽视不确定性的存在。从早期的挣扎到研究可微分成像,这段路其实是一个和自己的”逃避”和解的过程:我慢慢学会了接受曾经拼命回避的不确定性。
让系统可微分、能自适应,解决的也不只是技术问题。真实世界里本来就有不确定性,系统必须学会适应它。回头看,我很多的认识,也正是从最难熬的那些日子里来的。
如今,那个黑暗实验室里的眼泪,变成了我对一种新系统的设想。这种系统不怕意外,也不想消除所有的不确定性,而是接受它,并从中学习。
参考文献
-
Ni Chen, Congli Wang, Wolfgang Heidrich, “∂H: Differentiable Holography,” Laser & Photonics Reviews, 2023. ↩
-
Ni Chen, Liangcai Cao, Ting-Chung Poon, Byoungho Lee, Edmund Y. Lam, “Differentiable Imaging: A New Tool for Computational Optical Imaging,” Advanced Physics Research, 2023. ↩
-
Yann LeCun’s Facebook post: https://www.facebook.com/yann.lecun/posts/10155003011462143 ↩
-
iCANX Youth Talks Vol.8: https://ueurmavzb.vzan.com/v3/course/alive/754913272 ↩
-
Ni Chen, Yang Wu, Chao Tan, Liangcai Cao, Jun Wang, Edmund Y. Lam, “Uncertainty-Aware Fourier Ptychography,” Light, Science & Applications, 2025. ↩
-
Ni Chen, Edmund Y. Lam, “Differentiable pixel-super-resolution lensless imaging,” Optics Letters, 2025. ↩
-
Yang Wu, Jun Wang, Sigurdur Thoroddsen, Ni Chen*, “Single-Shot High-Density Volumetric Particle Imaging Enabled by Differentiable Holography,” IEEE Transactions on Industrial Informatics, 2024. ↩
-
Ni Chen, David J. Brady, Edmund Y. Lam, “Differentiable Imaging: progress, challenges, and outlook,” Advanced Devices & Instrumentation, 2025. ↩